Wednesday, July 1, 2009

Jack-O-Lantern : รถยนต์อัจฉริยะ ไร้คนขับ (ตอนที่ 2)

ความเดิมจาก ตอนที่1 เราพูดกันไปถึงระบบนำทาง GPS เดี๋ยวมีโอกาส เราคงได้เจาะลึกลงไปในรายละเอียดของเจ้า GPS receiver module น่าสนใจอยู่เหมือนกันว่าหลักการทำงานมันเป็นอย่างไร

image

ในส่วนของระบบฉุกเฉิน จะมีปุ่ม emergency เอาไว้คอยตัดระบบพลังงานไฟฟ้าที่จ่ายให้กับชุด inverter ที่จ่ายไฟฟ้าให้กับมอเตอร์และยังจะเป็นส่วนที่ช่วยทำให้ชุด mechanism ของระบบเบรคทำงานอีกด้วย


สรุปในส่วนของ Mechanical System ตามรูปข้างล่างนี้

image

ในส่วนของระบบอัจฉริยะ Intelligent System จะประกอบด้วย 2 ส่วนใหญ่ๆ ส่วนแรกจะรับสัญญาณจาก sensor ที่ได้จากการเชื่อมต่อ RS232 และ USB แล้วต่อเข้าคอมพิวเตอร์ laptop โดยตรง ในขณะที่ sensor บางตัวที่มีการเชื่อมต่อแบบ SPI จะมีการส่งสัญญาณเข้าไมโครคอลโทรลเลอร์ ซึ่งจะทำหน้าที่แปลสัญาณจาก sensor แล้วไปกระตุ้นอุปกรณ์พวกมอเตอร์ต่อไป

ในส่วนของตัวตรวจจับ Sensor นั้น เจ้า Jack-O-Lantern นั้นมีการใช้ sensor หลายชนิดมาก ในส่วนนี้ยังไม่ขอลงรายละเอียดนะครับ เดี๋ยวค่อยมาว่ากันเป็นตัวๆไป ซึ่งได้แก่

  • ETEK Navigation GPS receiver module Model EB-85A [6] runs at 4Hz
  • PNI V2Xe 2 Axis Digital Compass
  • Magnetometer Module
  • Two Logitech QuickCam Pro 4000
  • SICK LMS-200 Laser Range Finder
  • Inertial Measurement Unit

imageimage

imageimage   ซึ่งแต่ละตัวทำหน้าที่ตรวจจับ เพื่อช่วยกันหาทิศทางการเคลื่อนที่ของเจ้ารถยนต์อัจฉริยะ Jack-O-Lantern ให้สามารถเคลื่อนที่ และตัดสินใจได้เองบนท้องถนน

ในตอนที่3 เราจะมาดูกันว่า เจ้า Jack-O-Lantern มันมองเห็นถนนได้งัย มันรู้ได้งัยว่าจะต้องเลี้ยว ติดตามได้ใน ตอนที่3 ครับ

อ่านเพิ่มเติม...

Friday, June 26, 2009

Jack-O-Lantern : รถยนต์อัจฉริยะ ไร้คนขับ (ตอนที่ 1)

image

รถยนต์อัจฉริยะ คือ รถยนต์ที่สามารถขับไปได้ด้วยตัวของมันเอง โดยไม่ต้องอาศัยคนขับ สามารถตัดสินใจได้ด้วยตัวมันเอง


Jack-O-Lantern : jack-o'-lantern. [ N ]. ผลฟักทองที่เจาะตา จมูก และปาก แล้วใส่เทียนไว้ข้างใน (ในคืนวันเทศกาลฮาโลวีน)


Jack-O-Lantern เป็นรถยนต์อัจฉริยะ ไร้คนขับ ของนักศึกษามหาวิทยาลัยจุฬาลงกรณ์ ที่คว้าแชมป์การแข่งขันสร้างรถอัจฉริยะชิงแชมป์ประเทศไทย จัดโดยสมาคมวิชาการหุ่นยนต์ไทย ภาควิชาเมคคาทรอนิกส์ สถาบันเทคโนโลยีแห่งเอเชีย (เอไอที) สมาคมวิศวกรรมยานยนต์ไทย และบริษัท ซีเกท เทคโนโลยี (ประเทศไทย) จำกัด


ทั้งนี้ แนวคิดในการสร้างรถอัจฉริยะ "ชนินท์" ในฐานะตัวแทนของทีม บอกถึงการเลือกให้รถขับเคลื่อนด้วยพลังงานไฟฟ้าที่มีน้ำหนักเบา เพื่อง่ายต่อการควบคุม ช่วยให้การติดตั้งอุปกรณ์ต่างๆ อาทิ พวงมาลัยเพาเวอร์ เซ็นเซอร์ กล้องเวบแคม เข็มทิศอิเล็กทรอนิกส์ และเลเซอร์ โดยอุปกรณ์ทั้งหมดจะทำงานด้วยระบบคอมพิวเตอร์ที่เขียนโปรแกรมขึ้นมาโดยเฉพาะ และเชื่อมต่อเข้ากับระบบจีพีเอส เพื่อให้รถสามารถค้นหาสิ่งกีดขวาง และวิ่งตามเส้นทางที่กำหนดได้

image

วันนี้ เราจะมาแยกชิ้นส่วนการทำงานที่สำคัญของเจ้ารถยนต์อัจฉริยะนี้กันดู เท่าที่ข้อมูลจะเอื้ออำนวยนะครับ

DARPA Grand Challenge จริงๆแล้ว แนวคิดการทำรถยนต์อัจฉริยะนี้ เป็นการนำเอารถยนต์ที่มีอยู่แล้ว มาดัดแปลงให้ตัวมันเองสามารถขับไปได้ตามสภาพแวดล้อมบนท้องถนนได้ สามารถหลบหลีกสิ่งกีดขวางได้ โดยมีต้นกำเนิดมาจากการแข่งขัน Grand Challenge ของหน่วยงานทางทหารของสหรัฐอเมริกา ที่จัดการแข่งขันขึ้นเพื่อให้บุคคลใดก็ได้ที่สนใจ สามารถพัฒนารถยนต์ที่วิ่งเองผ่านทะเลทรายไปให้ได้ ในการแข่งขันครั้งแรก DARPA Grand Challenge 2004 นั้น ในขณะนั้นไม่มีรถจากทีมใดเลยที่เคลื่อนที่ได้ไกลกว่า 7 ไมล์

แต่เจ้า Jack-O-Lantern  นี้จะประกอบขึ้นมาโดยอาศัยเค้าโครงที่เหมือนรถ ฉะนั้นชิ้นส่วนหลัก บางชิ้นส่วนก็ยังคงรูปแบบไว้เหมือนเดิม มีเพียงบางชิ้นส่วน บางกลไกเท่านั้น ที่จะต้องทำการปรับแต่โมดิฟายด์ เพื่อให้มันสามารถทำงานได้สอดคล้องกัน และให้มันทำงานตัดสินใจได้เอง ได้แก่ วาล์วลิ้นปิด-เปิดเชื้อเพลิง  ระบบพวงมาลัย ระบบเบรค ที่ต้องเพิ่มเข้ามา ก็เป็เรื่องของการมองเห็น (vision)แล้วก็หน่วยประมวลผลข้อมูลจากการมอง นำไปสู่การตัดสินใจ  มาเริ่มดูทีละส่วนกันเลยครับ

image

เริ่มจากการออกแบบตัวถังรถ จะว่าไปแล้วมันเป็นโครงของรถมากกว่า โดยใช่เหล็กท่อแป๊บขึ้นเป็นรูปร่างโครง โดยให้มีที่นั่งแค่ 1 คนเท่านั้น(ตามกติกา)  ใช้แบตเตอรี่ในการให้พลังงานกับมอเตอร์ induction motor 3 phase ซึ่งเป็นมอเตอร์ที่ใช้ในการขับเคลื่อนล้อหลัง  โดยควบคุมแรงดันและความถี่ เพื่อปรับเปลี่ยนความเร็วของมอเตอร์ จากการสั่งงานจากหน่วยประมวลผลไมโครคอนโทรลลเอร์

image

image

imageในส่วนของพวงมาลัย นั้นเป็นพวงมาลัยไว้สำหรับบังคับล้อหน้า โดยใช้ตัวควบคุมภายนอกแบบ PID control มาใช้ในการควบคุม


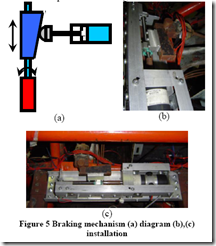
ในส่วนของระบบเบรค นั่นทางทีงงานได้เพิ่มเติมและปรับแต่งส่วนของการเบรค โดยใช้ ball screw นำพาให้ลูกเบี้ยวเป็นตัวผลักดันให้ไปเหยียบเบรคอีกทีหนึ่ง ซึ่งอาศัยหลักการเหยียบเบรคแบบมนุษย์
image

ระบบนำทางใช้ GPS recieve module

image

ซึ่ง GPS ย่อมาจาก "Global Positioning System" คือระบบบอกพิกัดผ่านทางดาวเทียม ซึ่งโคจรสูงจากพื้นโลกประมาณ 22,000 กิโลเมตร จากกลุ่มดาวเทียม 24 ดวงที่โคจรอยู่รอบโลก ตัวนี้ เป็นหัวใจของการบอกตำแหน่งพิกัดของรถเลยก็ว่าได้ เพราะถ้าไม่มี GPS ก็ไม่สามารถที่จะทำให้รถวิ่งอยู่บนเส้นทางได้ ถึงทำได้ได้ก็คงจะต้องมีอัลกอลิธึมในการเช็ค อย่างยอดเยี่ยมแน่ๆ แต่ถ้าเรามี GPS reciver ติดตั้งอยู่ จะทำให้สามารถแสดงตำแหน่งนั้นอย่างแม่นยำ เราได้อะไรจาก GPS ด้วยความสามารถของ GPS ทำให้เราสามารถนำข้อมูลตำแหน่งมาใช้ประโยชน์ได้มากมาย

วันนี้ขอจบตอนที่ 1 ก่อนแล้วกัน เดี๋ยวค่อยวมาว่ากันต่อ ใน ตอนที่ 2 ครับ

อ่านเพิ่มเติม...

Monday, April 27, 2009

จับ Router มาทำหุ่นยนต์สำรวจ

ใช่แล้ว เพื่อนๆฟังไม่ผิดหรอก มีคนเอา wireless router (คือ ครื่องส่งสัญญาน wireless โดยเป็น router ในตัว) มาทำเป็นหุ่นยนต์สำรวจ  อะไรจะขนาดนั้น จินตนาการคนเรา มันไม่สิ้นสุดจริงๆ ใครจะไปรู้ router ที่เราใช้งานเป็นตัวเชื่อม internet จะเอามาติดชุดควบคุมล้อ แล้วติดกล้องให้มัน จากนั้นก็ เขียนโปแกรมติดต่อกับมันเลย ผ่านทาง wireless พร้อมกันนั้น ให้มันส่งสัญญาณภาพกลับมาด้วย  ซึ่งเจ้าหุ่นตัวนี้ ถูกมากๆ เมื่อเทียบกับหุ่นยนต์ที่เราจะซื้อมาทำ (ประมาณไม่เกิน $150) เรามาดูกันว่าเค้าทำกันได้งัย
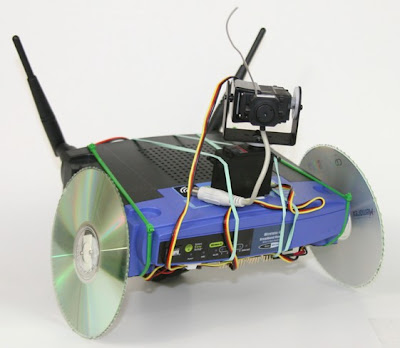
Routerbot V1

Routerbot v1  น่าตาไม่น่าดูเท่าไหร่ เพราะเป็นตัวทดลอง


ในแบบที่จะแสดงใน VDO นี้ เค้าใช้ router รุ่น WRT54GL ของ Linksys ซึ่งคุณสมบัติเด่นๆของมันที่สามารถนำมาทำหุ่นยนต์สำรวจได้ ก็น่าจะเป็น การรองรับสัญญาณไร้สาย ความเร็วสูง 54 Mbps ( มาตรฐาน IEEE 802.11g คือการใช้คลื่นความถี่วิทยุ 2.4 GHz ซึ่งเป็นคลื่นสาธารณะที่ได้รับอนุญาตให้ใช้งานได้โดยไม่ผิดกฎหมาย ) สามารถเปลี่ยนเสาอากาศแบบภายนอกเพื่อการเชื่อมต่อระยะไกล *สามารถอัพเกรดเฟิร์มแวร์ DD-WRT (DD-WRT คือ เฟริมแวร์หรือ software เล็กๆที่ทำงานอยู่ในอุปกรณ์ฝังตัวเช่น router base on openwrt  เป็น OS Linux แบบฝังตัว ) ได้


นี่คือเจ้าตัว wireless router รุ่น WRT54GL ของ Linksys

       โดยพื้นฐานแล้ว เจ้าหุ่นยนต์ Routerbot V1 นี้เป็นการทำงานร่วมกันของระบบคอมพิวเตอร์ ซึ่งเป็นส่วนควบคุม และกลไกซึ่งทั้งหมดติดอยู่ที่ตัวหุ่นยนต์ โดยระบบคอมพิวเตอร์นั้น เค้าใช้ WRT54GL router ซึ่งฝรั่งเค้ามองว่า เป็นอุปกรณ์ที่หาได้ภายในบ้าน (มันกลายเป็นอุปกรณ์ทั่วไปเหมือนจานกับช้อนไปแล้วเหรอ!!!  แล้วบ้านเราหล่ะ  U_U  ยังตีกันไม่เลิก)  ซึ่งเจ้าตัว router นี้สามารถที่จะโปแกรมได้ โดยตัวมันเองมีระบบปฏิบัติการ Linux (ของฟรี ไม่มีไวรัส มีแต่คนจะ Hack ) ที่เป็นเวอร์ชั่นสำหรับอุปกรณ์ระบบฝังตัว ( Embedded device) ซึ่ง router ตัวนี้ก็อยู่ใน list ของ OpenWrt อยู่แล้ว จึงไม่มีปัญหาเรื่องของการเข้ากันไม่ได้อยู่แล้ว (ลองเช็คดูที่นี้ก็ได้ เอาคำว่า " WRT54G  " ใส่ลงไป ที่นี่ )


      เอาหล่ะมาดูขั้นตอนการทำกันเลย Let's Go  (^_^)/
1. รื้อเจ้าตัว router ก่อนเลย  ต้องดู วีดีโอ จะ ได้เห็นภาพ ไม่งั้นพังแหงๆ
2. ที่ตำแหน่ง pin 10 pin ใน วีดีโอ นั้นเราจะเอามันมาใช้ในการติดต่อเพื่อ config กับคอมพิวเตอร์ผ่าน RS232 พอร์ต
3. หาตัวต่อ RS232 port เข้ากับอบร์ด router หรือจะสร้างเองก็ได้ ตามนี้
4. ถ้าคอมพิวเตอร์ไม่มี serial port (ส่วนใหญ่ จะเป็นพวก notebook) ก็ให้ใช้ USB to Serail Adapter ก็ได้
5. ต่อ pin จาก router บอร์ดในข้อ 1 เข้ากับ RS232 adapter ตามนี้  4->”TX”, 6->”RX”, 10->”-”, 2->”+”. โดยเชื่อมบัดกรีสาย หรือว่าจะใช้สาย jumper ที่เค้าทำสำเร็จรูปแล้วก็ได้ ของ ETT ก็ได้ ถ้าขี้เกียจทำ หรือจะซื้อเฉพาะ connector แล้วมาเข้าสายเองก็ได้ที่ ES
6. ต่อ connector RS232 เข้ากับพอร์ต RS232 ของคอมพิวเตอร์
7. ปิด router ก่อน แล้วไปตั้งค่าโปรแกรม hyperterminal (115200 bps speed, 8 data bits, no parity, 1 stop bit) เสร็จแล้วก็เปิด router ตัวโปแปรแกรม hyperterminal ก็จะสามารถเชื่อมต่อกะตัว router ได้แหละ

      ทีตอนนี้ที่เหลือก็เป็นการ config router แล้วหล่ะ โดยอาศัยความรู้เกี่ยวกับคำสั่ง Linux (ที่มีอยู่ อันน้อยนิด)  ก็น่าจะไปหาดูใน manual มาประกอบด้วยหล่ะกัน

     ที่ผมนำมาให้ดู นี่ก็เป็นแนวคิดเท่านั้น ไม่ได้อธิบายขั้นตอนละเอียดนักหรอก ที่เหลือถ้าใครสนใจ ก็ไปดูที่ เว็บเจ้าของ เลยดีกว่า


ชมวีดีโอสาธิตครับ

How to turn a router into a robot (aka routerbot)


นี่ก็เป็นอีกแบบหนึ่งที่มีคนทำ ค่อยดูดีขึ้นมาหน่อย


Here's another routerbot built on top of an R/C car


ส่วน รายละเอียดที่เหลือ ก็หารับชมได้ใน youtube นั่นแหละ วันนี้ลาไปก่อนครับ รายงานยังไม่ได้พิมพ์เลยมัวแต่มานั่งทำ blog อยู่นี่แหละ T_T


อ่านเพิ่มเติม...

Saturday, April 11, 2009

มอเตอร์ บน PCB


PCB Motor มอเตอร์แบนๆ ติดบน PCB !!!


PCB_motor_04


     ด้วยเทคโนโลยีที่ก้าวหน้าไปอย่างไม่หยุดยั้ง เราไม่ได้หยุดเพียงแค่ให้มอเตอร์มีขนาดเป็นแค่ทรงกระบอกเท่านั้น วันนี้เรานำเอามอเตอร์ขนาดเล็กที่มีความแม่นยำสูงมาตดตั้งลงบน PCB แล้วตอนนี้ ทั้งบนหน้าปัดแผงควบคุม , audio mixer , หรืออุปกรณ์อิเล็กทรอนิกส์ที่ต้องการส่วนของการเคลื่อนไหว เป็นเทคโนโลยีที่เกิดจากการรวมกันของ มอเตอร์ และ แผงวงจร PCB ซึ่งบนแผงวงจร PCB นี้จะมีส่วนของวงจรควบคุมมอเตอร์ร่วมอยู่ด้วย. โดยเทคโนโลยีนี้ เป็นการคิดค้นจากบริษัทแห่งหนึ่งจากประเทศเดนมาร์ก ซึ่งทำให้เกิดการปฏิวัติทางการออกแบบ และการผสมผสานกันระหว่างทางด้าน Mechanical และ ทางด้าน Electronics ซึ่งจะทำให้เกิด การใช้พื้นที่การทำงานอย่างมีประสิทธิภาพ ซึ่งเราไม่ต้องทำการเชื่อมวงจร เพราะตัวมอเตอร์เองติอยู่บน PCB เลย จึงทำการควบคุมมอเตอร์ทำไปได้อย่างมีประสิทธิภาพ ลดความผิดพลาดที่จะเกิดขึ้นระหว่างส่วนของวงจรควบคุม และส่วนของมอเตอร์


PCB_motor_02


มันดีกว่ามอเตอร์ทั่วไปตรงไหน? .... มาดูข้อดีของมอเตอร์แบบนี้เป็นข้อๆกันเลยครับ

  • ติดตั้งง่ายบนแผงวงจร PCB โดยสามารถติดตั้งได้หลายๆตัวบนแผงวงจรเดียวกัน
  • ปรับแต่งให้ลงบนอุปกรณ์อย่างพอดี
  • สามารถขับมอเตอร์ได้โดยตรง
  • ออกตัวได้รวดเร็วและหยุดได้รวดเร็วเช่นกัน
  • ไม่มีส่วนของสนามแม่เหล็ก (อันนนี้เดี๋ยวมาว่ากันอีกที)
  • แรงบิดค่อนข้างสูง และมีแรงบิดในการยึดมอเตอร์ให้อยู่กับที่ค่อนข้างสูง

หัวใจหลักของมอเตอร์ตัวนี้ก็คือ เปียโซอิเล็กตริก (Piezo Electric) ซึ่งสามารถหาข้อมูลเพิ่มเติมได้จาก google ครับ

ตัวอย่างหนึ่งที่เราเห็นได้ชัดในเรื่องของการนำไปใช้งาน ตัวปรับจูนหาคลื่นความถี่ของวิทยุ และแผงหน้าปัดที่วัดความเร็วรอบของเครื่องยนต์ เพื่อนๆคงนึกภาพออกนะครับ เดี๋ยวผมจะเอา clip VDO แปะมาให้ดูด้วย จะได้นึกภาพออก

      ในส่วนประกอบของมอเตอร์นี้นั้น มีส่วนประกอบที่ไม่ซับซ้อน ทำให้ราคาต้นทุนในการประกอบนั้นต่ำ แต่แรงบิดที่ได้นั้นค่อนข้างสูงเมื่อเทียบกับขนาดของมอเตอร์

     ในส่วนของการควบคุมตำแหน่งนั้น เค้าใช้หลักการสะท้อนกลับของแสง โดยทำงานร่วมกับ opto sensor โดยจะทำหน้าที่ส่งแสงออกไปกระทบกับตัวสะท้อนแสง ซึ่งติดอยู่ที่ตัวโรเตอร์ ติดสลับกันไป เมือ่มอเตอร์หมุน ก็จะทำให้เกิดการสะท้อนกลับเป็นจังหวะ กลับมาที่ตัวรับแสง ตัวรับแสงก็ทำหน้าที่ส่งสัญญาณกลับไปที่วงจรควบคุมอีกทีหนึ่ง


PCB_motor_03


ก็นับว่าเป็นความก้าวหน้าอีกขั้นหนึ่งของผู้ที่ผลิตมอเตอร์ที่มีขนาดเล็ก ก็ทำให้เกิดการนำไปประยุกต์กับงานได้กว้างขวางขึ้น ไม่ได้ติดอยู่เพียงแค่การทำงานในแบบเดิมๆอีกต่อไป วันนี้ก็ขอฝากไว้เท่านี้ก่อนแล้วกัน แล้วค่อยเจอกันใหม่ครับ สวัสดีครับpixy

อ่านเพิ่มเติม...
 

แจกฟรี พื้นที่ฝากไฟล์ 15 GB

ติดตามข่าวสารผ่าน Twitter

Blog อื่นๆของฉัน

ผู้ติดตาม Blog นี้

เว็บเพื่อนบ้าน