Showing posts with label หุ่นยนต์. Show all posts

Monday, October 15, 2012

Robotic wheelchair

Robotic wheelchair

    หุ่นยนต์เก้าอี้ผู้พิการทางขา สร้างโดยคุณ Shuro Nakajima ซึ่งเป็นหัวหน้าทีม Chiba Institute of Technology ได้ถูกสร้างให้มีความแตกต่างจากหุ่นยนต์เก้าอี้ผู้การทางขาจากตัวอื่นๆ ตรงที่มันมีความสามารถในการข้ามสิ่งกีดขวางได้ ซึ่งโดยปกติแล้ว รถเข็นเก้าอี้ผู้พิการทางขานั้น ตัวล้อจะไม่สามารถยกตัวขึ้นเองได้ จะเดินทางไปได้ในที่ราบเรียบ ไม่มีสิ่งกีดขวาง แต่เจ้าหุ่นตัวนี้ มีความสามารถทำได้ ซึ่งนับว่าเป็นการพัฒนารถเข็นสำหรับผู้พิการทางขา ก้าวไปอีกขั้น

   หุ่นยนต์ตัวนี้ มีความสามารถหลากหลายในการเคลื่อนไหว ด้วยการขับเคลื่อนทั้งสี่ล้อ และมีห้าแกน มีความสามารถในการยกล้อตัวเองข้ามสิ่งกีดขวาง โดยผู้ขับจะต้องเป็นคนกำหนดทิศทางที่จะไปโดยใช้ Joystick ที่ติดอยู่กับตัวรถ และเจ้าหุ่นยนต์จะทำการประเมินสิ่งรอบตัวของมัน แล้วทำการปรับตำแหน่งของล้อ จนกระทั่งตำแหน่งจุดศูนย์ถ่วงทั้งหมด เพื่อให้เกิดความสมดุล และเหมาะสมกับการแก้ไขในแต่ละสถานการณ์


ที่มาของข่าว คลิก

อ่านเพิ่มเติม...

Wednesday, October 10, 2012

Legged Robotics

Legged Robotics ห้องทดลองเคลื่อนที่อัตโนมัติ (Autonomous System Lab) ได้พยายามที่จะค้นคว้าหารูปแบบการออกแบบกลไก ที่สามารถเคลือนไหวได้อย่างพลวัต ไม่ว่าสถานะการณ์จะเป็นอย่างไร เจ้าหุ่นยนต์ที่เค้าคิดจะออกแบบนั้น ก็ยังที่จะสามารถเคลื่อนที่ผ่านไปได้ และสามารถที่จะคิดและปรับตัวเองให้เข้ากับสภาพของเส้นทางที่พวกมันเคลื่อนที่ไปด้วย

เห็นหน้าตาหุ่นยนต์ตัวนี้ แล้ว รู้ได้เลยทันทีว่า “ขา” ของมันคือส่วนที่สำคัญที่สุด และเป็นพระเอกของการเคลือนไหวแบบพลวัต หลบหลีกสิ่งกีดขวาง ปรับสมดุลของจุดศูนย์ถ่วงของตัวมันเอง รับแรงกระแทก และส่งแรงกระแทกนั้นกลับไปประมวลผล เพื่อปรับระยะการยืดและหดตัวของสปริงได้อย่างพอเหมาะ นับว่า เป็นอัฉริยะภาพทางวิศวกรรมจริงๆ

เห็นสมการแล้ว ทึ่งเลยครับ มันคงไม่ใช่เรื่องง่าย ที่ใครที่คิดอยากทำ แล้วก็ลงมือทำไปเลย แล้วก็มานั่งปรับแต่งไปเรื่อยๆ หากเป็นอย่างนั้นจริงๆ ก็ไม่รู้เราจะเรียนวิศวะกันไปทำไม ให้มันยุ่งยาก 

control system model

ในส่วนของซอร์ฟแวร์ ทางทีมได้ใช้โปรแกรมทางวิศวกรรมที่ดังๆ เช่น MATLAB , LABVIEW และ C/C++ ซึ่งเจ้าตัว C/C++ นี้ ถูกนำไปเขียนกับ SL - The Simulation Laboratory ซึ่งก็ไม่น่าแปลกใจเลย ซอร์ฟแวร์พวกนี้ โดยเฉพาะ MATLAB และ LABVIEW ทำไมจึงเป็นที่นิยมในงานวิจัยพวกหุ่นยนต์นัก และยังมีราคาแพงอีกด้วย

ขอให้เพื่อนๆ ดูวีดีโอสาธิต แล้วกันครับ เห็นแล้วจะเกิดไฟแห่งความอยากรู้ อยากเห็นขึ้นมาอีกเยอะเลย ผมสาบานได้

ศึกษาข้อมูลเพิ่มเติม คลิก

อ่านเพิ่มเติม...

Friday, October 30, 2009

คิดนอกกรอบ “พลังงานของหุ่นยนต์” (Robot Energy Problem)

     วันนี้ได้เข้าไปอ่านข่าวในเว็บเมเนเจอร์ เจอข่าวเกี่ยวกับการออกแบบหุ่นยนต์ ซึ่งหัวใจหลักของหุ่นยนต์คือการจัดการพลังงาน หากเราจะสร้างหุ่นยนต์สักตัว แต่ไม่มีพลังงานให้มันเพียงพอ หรือหุ่นยนต์ของเราต้องการพลังงานที่ใหญ่โต แบตเตอรี่ก้อนใหญ่สักสี่ห้าลูก ลองคิดดูว่าหุ่นยนต์จะใหญ่ขนาดไหน


     บางครั้งการขบคิดปัญหาที่เรากำหนดโจทย์ไม่เหมาะสมเราอาจจะหาคำตอบไม่ได้ เช่น หากเรามัวแต่คิดว่าเราต้องการกำลังไฟฟ้าให้กับหุ่นยนต์ที่เราออกแบบไว้เป็นกำลังไฟฟ้าเท่านู่นเท่านี้ เราก็คงมองหาว่าเราต้องใช้แบตเตอรี่กี่ก้อนถึงจะได้พลังงานเท่านั้น แต่หากเราเปลี่ยนคำถามใหม่ว่า หุ่นยนต์ต้องการแรงในการเดินเป็นจำนวนเท่านี้นิวตัว(นิวตัน คือ หน่วยของแรง) เราก็อาจจะได้คำตอบของแหล่งพลังงานของหุ่นยนต์นอกเหนือไปจากแหล่งพลังงานไฟฟ้าเท่านั้น


       มีเรื่องเล่าที่ตลกอยู่เรื่องหนึ่ง (ไม่รู้จริงหรือเปล่า) นานมาแล้วที่นักวิทยาศาสตร์ขององค์การนาซ่าพยายามคิดค้นประดิษฐ์ปากกาที่สามารถเขียนลงบนหินบนดวงจันทร์ เพื่อให้นักบินอวกาศที่จะไปเก็บตัวอย่างหินบนดวงจันทร์ได้สามารถเขียนข้อความตัวหนังสือลงบนหิน เพื่อบอกตำแหน่งที่เก็บหินบนดวงจันทร์เมือเวลานำหินกลับมาที่โลกจะได้รู้ตำแหน่ง นักวิทยาศาสตร์ก็พยายามทุ่มเทคิดค้นปากกาที่สามารถทำงานได้ดีแม้ในสภาพสูญญากาศ น้ำหมึกที่ทำงานได้แม้ในอุณหภูมิที่ติดลบ และหัวปากกาที่แข็งมาก สามารถขีดเขียนลงบนพื้นผิวที่เป็นหินได้ ทางการสหรัฐหมดเงินไปหลายแสนล้านดอลล่าห์ เพื่อสร้างปากกาด้ามนี้ขึ้นมา แต่ภายหลังจีนให้ดินสอนักบินอวกกาศคนละด้าม เพื่อใช้ในการเขียนหินบนดวงจันทร์ ซึ่งสามารถเขียนหินได้เหมือนกัน แต่ราคาถูกกว่าไม่รู้กี่เท่าตัว lol


หากเรากำหนดโจทย์ของปัญหาที่จำกัดกรอบความคิดของเราแล้ว ก็ยากที่จะทำให้เราแก้ปัญหาที่ดูเหมือนยาก ให้สำเร็จได้ครับ


Energy of Robot


พลังงาน (Energy) ที่ใช้ในการขับเคลื่อนกลไกหุ่นยนต์มีอยู่หลายประเภทด้วยกัน ที่นิยมแพร่หลายมากที่สุดคือพลังงานไฟฟ้า ด้วยเหตุผลที่ว่าสามารถควบคุม “กำลังงาน (Power)” ได้ง่าย นักศึกษาสายวิทยาศาสตร์ทราบดีว่า กำลังงานคืออัตราการใช้พลังงานต่อหน่วยเวลา เมื่อเราสามารถควบคุมอัตราดังกล่าวได้ กลไกหุ่นยนต์และเครื่องจักรกลอื่นๆ ก็จะสามารถสำแดงสมรรถนะทางพลศาตร์ (Dynamics) ที่สัมพันธ์ระหว่าง มวล ความเร็ว และความเร่ง ได้อย่างถูกต้อง พลังงานนั้นมีประโยชน์มาก แต่หากขาดการควบคุมที่เหมาะสมกลับไร้ค่า หรือบางครั้งส่งผลอันตรายยิ่ง ตัวอย่างเช่น การใช้พลังงานนิวเคลียร์ในการผลิตกระแสไฟฟ้าต้องมีการควบคุมที่ละเอียดมาก มิฉะนั้นอาจเกิดเหตุเศร้าสลด ดังในกรณี ของเชอร์โนบิล ในโซเวียต และ ทรีไมล์ไอร์แลนด์ ที่มลรัฐเพนซิลวาเนีย สหรัฐอเมริกา


       ในทีมงานหุ่นยนต์สำรวจดาวอังคาร “Ambler” ที่ สถาบันหุ่นยนต์ มหาวิทยาลัยคาร์เนกี้เมลลอน ออกแบบและสร้างให้องค์การนาซ่า เพื่อนผมคนหนึ่งได้เสนอให้ใช้ Nuclear Fuel ในการป้อนพลังงานให้หุ่นยนต์หกขาขนาดใหญ่ตัวนี้ แน่นอนครับการควบคุมค่อนข้างซับซ้อนและต้องดำเนินไปอย่างอัตโนมัติ เราไม่สามารถใช้ลักษณะการควบคุมภายใต้การดูแลของมนุษย์ (Supervisory Mode) ด้วยเหตุผลสองประการ คือ ไม่เร็วและไม่ละเอียดพอ ที่ว่าไม่เร็วพอนั้นเพราะมนุษย์นั่งบังคับการอยู่ที่ศูนย์ปฏิบัติการฮุสตัน สัณญานวิ่งไปถึงดาวอังคารต้องใช้เวลาอย่างน้อย 17 วินาที ทั้งนี้ยังไม่นับการถูกรบกวนจากคลื่นแม่เหล็กไฟฟ้าอื่นๆระหว่างทางอีก เราจึงต้องออกแบบให้หุ่นยนต์สามารถควบคุมการใช้พลังงานด้วยตัวเขาเอง (Autonomous)


Face Robot

       วันก่อนผู้บริหาร บริษัทโคโกโร จากประเทศญี่ปุ่น ได้มาหาผมเพื่อหารือสร้างความร่วมมืองานวิจัยกับสถาบันวิทยาการหุ่นยนต์ภาค สนาม (ฟีโบ้) ด้าน Actroid: Actor(ress) + Humanoid บริษัทนี้มีความสามารถสูงในการออกแบบและสร้างหุ่นยนต์สำหรับงาน Exhibition ต่างๆ ในขณะนี้ได้รับงานกระทรวงวัฒนธรรมของเรา ไปสร้างหุ่นยนต์ ”ยักษ์วัดแจ้ง” ขึ้นที่บูธแสดงผลิตภัณฑ์และผลงานไทยที่นครเซี่ยงไฮ้ หุ่นยนต์ตัวนี้จะมาซักซ้อมที่ อิมแพคเมืองทองปลายเดือน พ.ย. นี้ ผมมีโอกาสได้ชมวิดีโอคลิบแล้ว พบว่าการเคลื่อนไหว ค่อนข้างเป็นธรรมชาติมาก ทั้งนี้คงเป็นเพราะต้นกำลังใช้ระบบลม (Pneumatics) ที่มีการดูดซับพลังงานส่วนเกิน (Damping) ผ่านการอัดตัวของอากาศแล้วกลายเป็นความร้อนไป(Dissipation) หากพิจารณาทางคณิตศาสตร์แล้ว เราจะพบว่ารากของสมการ (Eigen Value) วิ่งหนีจากแกนจินตภาพ(Imaginary Axis)เข้าสู่แกนจริง (Real Axis) ลักษณะการสั่นจึงลดลง ขอให้ท่านผู้อ่านนึกถึงระบบกันกระเทือนของรถยนต์ เวลาโช๊คเสื่อมสภาพเหลือแต่สปริง รถเราจะกระเด้งมาก เพราะสปริง (Stiffness) ดูดและคายพลังงานออกมาในรูปพลังงานจลน์เหมือนเดิม ไม่ทำการ dissipate เป็นความร้อนเช่นโช๊ค อย่างไรก็ตามเมื่อเปรียบเทียบกับการขับเคลื่อนด้วยมอเตอร์ไฟฟ้า ระบบลมนี้เสียงจะดังกว่า และความละเอียดในการเคลื่อนที่ต่ำกว่า


      ผมเพิ่งทราบว่า หุ่นยนต์ Repilee ของมหาวิทยาลัยโอซาก้า ที่มีหน้าตาคล้ายมนุษย์ มาก ก็เป็นผลงานออกแบบทางกลของบริษัทนี้เช่นกัน ผมและลูกศิษย์นักศึกษาปริญญาโทสองท่าน กำลังศึกษาผลรวมของอารมณ์ต่างๆที่แสดงออกมาทางหน้าตาหุ่นยนต์ผ่านระบบปัญญา ประดิษฐ์ ซึ่งต้องอาศัยความเชี่ยวชาญของบริษัทในการสร้าง Face Robot ขึ้นมา หากงานวิจัยนี้สำเร็จแล้ว ทางบริษัทจะได้ประโยชน์ด้วย นั่นคือผลิตภัณฑ์หุ่นยนต์ต้อนรับของบริษัท และหุ่นยนต์สำหรับการฝึกฝนการถอนฟัน และ การผ่าตัดอื่นๆ ก็จะมีการตอบสนองได้เสมือนจริงยิ่งขึ้น
แม้ ว่า Damping ช่วยให้การเคลื่อนที่ราบเรียบขึ้น แต่เป็นการสูญเสียพลังงานไปฟรีๆ สำหรับบางกรณี เราก็สามารถใช้ประโยชน์จากสะสมพลังงานแบบสปริง (Stiffness)ได้เช่นกัน ในสมัยที่ผมต้องลงแข่งขันหุ่นยนต์ที่ ปรมาจารย์ด้านหุ่นยนต์ของโลก: Prof. Matthew Mason จัดขึ้นเป็นประจำทุกปีที่มหาวิทยาลัยคาร์เนกี้เมลลอน โดยท่านให้หุ่นยนต์ขับเคลื่อนด้วยเคเปิลตัวเล็กมาหนึ่งตัว ชุด Tinker Toy คล้ายๆตัวเลโก้ มาหนึ่งชุด โจทย์คือผู้แข่งขันต้องโปรแกรมให้หุ่นยนต์โยนแท่งยางลบไปให้ไกลที่สุด มอเตอร์ตัวนิดเดียว แถมส่งกำลังผ่านเคเบิลอีก คำนวณทางทฏษฎีแล้วไม่มีทางที่หุ่นยนต์จะโยนยางลบไปได้เกินสองเมตรเลยครับ เพื่อนๆผมจาก School of Computer Sciences ที่เก่งก็เก่งจริง คงจะคิดซับซ้อนแบบ John Nash (ศิษย์เก่าในภาพยนตร์เรื่อง “Beautiful Mind”) สามารถโปรแกรมให้โยนไกลได้ถึง 1.8 เมตรเลยที่เดียว


       ผมไม่มีทางสู้ทาง Programming ได้เลยครับ โชคดีที่ผมนั้นมีพื้นฐานได้รับการฝึกฝนอย่างหนักจากมหาวิทยาลัยเทคโนโลยีพระ จอมเกล้า ธนบุรี ให้เข้าใจระบบทางกายภาพ (Physical System) จากการปฎิบัติจริง ระบบทางกายภาพเป็นอนาลอก ผมจึงไม่จำเป็นต้องพึ่งระบบดิจิตอล (Computer Programming) มาจัดการเรื่องพลังงานน้อยๆจากมอเตอร์ตัวเล็กนั้น ซึ่งต้องมีการสูญเสียเพิ่มขึ้นอีกแน่นอน ผมจึงตัดสินใจประกอบ Tinker Toy เป็นเสาสูงห้านิ้ว โดยให้มีความยืดหยุ่นพอประมาณ ต่อจากนั้นเขียนโปรแกรมสองสามบรรทัดสั่งให้หุ่นยนต์หยิบยางลบวางไว้บนเสา แล้วหุ่นยนต์จึงทำการง้างเสาดังกล่าว พลังงานจลน์จึงถูกแปรเกือบทั้งหมด (Integration)ไปเป็นพลังงานศักย์สะสมไว้เสา จนเต็มที่แล้วจึงปลดปล่อยพลังงานทั้งหมดออกมาที่เดียวกับการใช้ง่าม หนังสติ๊ก พลังงานทั้งหมดนี้คือผลคูณของกำลังมอเตอร์กับเวลาที่ง้างเสา มีค่ามากกว่าการทำงานจุดจุดหนึ่งของมอเตอร์หลายเท่านัก
ปรากฏ ว่า ต้องใช้คำว่า “ยิง” แทนคำว่า “โยน” เพราะแท่งยางลบไปได้ไกลถึง 46 เมตร ที่จริงถ้าไม่กระทบผนังห้องเสียก่อน น่าไปได้อีกสัก 3-4 เมตร ผมจึงฟลุ๊กได้เป็น Robot Champion ในปีนั้นครับ

โดย ASTVผู้จัดการออนไลน์ 31 ตุลาคม 2552 09:36 น.

อ่านเพิ่มเติม...

Friday, October 23, 2009

แขนหุ่นยนต์ความเร็วสูง (Hi-speed Robot Hand)


Sensory Motor  Fusionทุกๆครั้งที่เราเห็นหุ่นยนต์ ส่วนใหญ่มันจะค่อยๆเคลื่อนไหว นั่นก็เพราะว่า มันต้องผ่านกระบวนการในการตัดสินใจ ว่าจะเดินหรือเคลื่อนไหวไปทางไหน จะก้าวขาไหนก่อนหรือล้อไหนหมุนก่อน แต่วันนี้ เราจะมาดูหุ่นยนต์ที่เคลื่อนไหวเร็วที่สุดเลยก็ว่าได้ ซึ่งเป็นผลงานของชาวญี่ปุ่น ของคุณ Ishikawa Komuro แห่งมหาวิทยาลัยโตเกียว

นับว่าเป็นการปฏิวัติวงการอุตสาหกรรมหุ่นยนต์เลยก็ว่าได้ เจ้าอุปกรณ์หลักที่เป็นหัวใจของการเคลื่อนไหวที่รวดเร็วตัวนี้เป็นของ Sensory Motor  Fusion ซึ่งประกอบไปด้วย multiprocessor system , massively parallel active vision แล้วก็ multifingered hand-arm โดยในภายในเวลา 1 ms ( 0.001 วินาที)  เจ้า Sensory Motor  Fusion มีกระบวนการทำงาน 3 อย่างภายในเวลา 1 ms ได้แก่ กล้องความเร็วสูงจะทำการแปลงสภาวะสิ่งแวดล้อมในโลกแห่งความเป็นจริง เป็นโลกของกุ่นยนต์ซึ่งมันจะนำไปใช้ในการประมวลผลตัดสินใจ ต่อมา sensor หลายๆตัว จะทำการรับข้อมูลจากหลายๆแหล่งข้อมูลเข้า แล้วนำข้อมูลมาประมวลผลแบบขนาน ซึ่งจุดนี้เอง ทำให้การประมวลผลและการตัดสินใจกระทำได้รวดเร็วมาก

ในส่วนของการหยิบจับวัตถุ ที่ปลายนิ้วของแขนกล เค้าจะใช้ Tactile sensor ในการตรวจจับแรงในการบีบจับวัตถุ และยังมีส่วนประกอบอื่นๆที่สำคัญอีกมากมาย ซึ่งผมเองก็ยังไม่ถึงขั้นที่จะอธิบายได้ทุกอย่าง แต่อยากจะเอามาให้เพื่อนๆได้ดูกันไปก่อน

อ่านเพิ่มเติม...

Wednesday, September 23, 2009

Bandai NetTansor WiFi webcam : หุ่นยนต์เว็บแคม จากค่าย Bandai

Bandai NetTansor WiFi webcam

     สวัสดีครับเพื่อนๆ วันนี้ผมได้มีโอกาสได้มาเขียนบทความรีวีวเจ้าหุ่นยนต์ควบคุมแบบไร้สาย ผ่านตัวเว็บแคมและ Wreless เป็นหุ่นยนต์จากค่าย Bandai ของญี่ปุ่น ชื่อ Bandai NetTansor


     จากในครั้งก่อนผมได้เขียนเรื่องที่มีคนนำเอา Router มาทำเป็นหุ่นยนต์ (จับ Router มาทำหุ่นยนต์) ผมมองว่า ถ้าในแง่ของการฝึกทักษะ และกระบวนการเรียนรู้ในการสร้างหุ่นยนต์นั้น เป็นสิ่งที่ดี ที่จะทำให้เรามีความรู้ ความเข้าใจในการที่จะประดิษฐ์หุ่นยนต์แบบควบคุมไร้สายขึ้นมาสักตัว  แต่ถ้าในเชิงพานิชย์แล้ว หุ่นยนต์ที่จะทำออกมาขายจะต้องมีการออกแบบให้มีรูปทรงที่ล้ำสมัย กลมกลืนและเข้ากันได้ดีกับชีวิตประจำวันจริงๆ ขืนถ้าเราปล่อยให้หุ่นยนต์ที่เราสร้างออกมาอัจริยะแค่ไหน ก็คงอาจจะไม่ติดตลาดหรือขาดคนที่สนใจเป็นแน่ๆ เพราะยังงัยซะเราก็ยังมองที่รูปลักษณ์ภายนอกเป็นอันดับแรกอยู่แล้ว ส่วนเรื่อง feature การทำงานก็จะมองเป็นอันดับรองลงมา (ก็เป็นซะอย่างนั้น หนอคนเรา)


     เจ้าหุ่นยนต์ NetTansor เป็นหุ่นยนต์ประเภทเว็บแคม (Robotic Webcam) เคลื่อนที่ด้วยล้อ สามล้อ โดยมีล้อหลังเป็นตัวกำหนดทิศทางในการเคลื่อนที่ โต้ตอบการสนทนาทางไมค์โครโฟน และส่งสัญญาณผ่านเครือข่ายไร้สาย (wireless network) ตามมาตรฐาน Wi-Fi (802.11b/g) มีเซ็นเซอร์ด้านหน้า เพื่อตรวจจับวัตถุสิ่งกีดขวางด้านหน้า 3 ตัว.


     ด้วยรูปทรงที่กระทัดรัด แต่ความสามารถเหลือร้าย เจ้าหุ่นยนต์ Bandai NetTansor เราสามรถควบคุมเจ้าตัวหุ่นยนต์ผ่านทาง internet ก็ได้ โดยผ่านตัวโปรแกรมที่ติดตั้งลงบนเครื่อง PC ของเรา และเจ้าหุ่ยนต์ Bandai NetTansor นี้ได้รับการติดตั้งระบบการมองเห็นโดยใช้เทคโนโลยี ViRP (Visual Pattern Recognition:การมองเห็นแบบจำรู้รูปแบบ ) เป็นเทคโนโลยีการมองเห็นที่ดีที่สุดสำหรับหุ่นยนต์เลยในขณะนี้ ตัวอย่างการนำหุ่นยนต์ Bandai NetTansor ไปใช้งานที่นิยม คือเป็นหน่วยลาดตระเวนภายในบ้าน


     ขอเสริมเกี่ยวกับระบบ ViRP (Visual Pattern Recognition:การมองเห็นแบบจำรู้รูปแบบ ) ที่ติดตั้งอยู่บน Bandai NetTansor สักนิดนึง เป็นระบบการมองเห็นอัจฉริยะที่ติดตั้งบนตัวหุ่นยนต์ ด้วยการทำงานที่มีปฏิสัมพันธ์กับสิ่งแวดล้อมที่มันเจอ มันสามารถระบุและจดจำวัตถุที่มันเจอได้ ตัวอย่างเช่น พ่อแม่ผู้ปกครอง สามารถที่จะทำการโปรแกรมเจ้าหุ่นยนต์ให้เดินทางไปยังห้องครัว หรือแม้กระทั่งให้มันโต้ตอบสนทนากับลูกได้ เมื่อเจ้าหุ่นยนต์เคลื่อนที่ไปเจอ


หุ่ยนต์ Bandai NetTansor ข้อมูลทางด้านเทคนิค

- ผลิตโดยบริษัท Bandai

- ใช้พลังงานจากถ่าน alkaline

- สามารถโปรแกรมข้อมูลได้

- มีเซ็นเซอร์ตรวจจับวัตถุด้านหน้า 3 ตัว และเว็บแคม

- ขนาดความสูง 11.4 นิ้ว

- น้ำหนัก 980 กรัม

- สามารถทำงานได้นาน 2.5 ชั่วโมง ต่อการชาร์ตไฟ 1 ครั้ง


    องค์ประกอบ ประกอบได้ด้วย

* Video camera.
* Microphone and speaker.
* Wireless card and antenna.
* Three forward facing sensors.
* Three-wheel driving base.
* ViPR visual pattern recognition technology.


หุ่นยนต์ Bandai NetTansor ทำความสะอาดบ้าน


ทิ้งทายสักนิด หากเราค้องการให้อุตสาหรกรรมของหุ่นยนต์ในเมืองไทยได้รับการสนับสนุน ไม่ว่าจะเป็นเงินสนับสนุนจากรัฐบาล หรือเกชนก็ตาม เราควรจะมองถึงเรื่อการดีไซน์ด้วย ไม่ว่าอย่างไรก็ตาม หน้าตาดี มีชัยไปกว่าครึ่งครับ

อ่านเพิ่มเติม...

Tuesday, September 22, 2009

Kondo Robot Dancing (ขำ กร๊ากก คิดได้งัยเนี้ย)

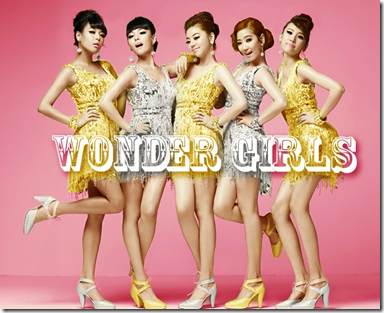
ช่วงนี้ด้วยความแรงของกระแสเกาหลีที่เข้ามาในบ้านเรา ทั้งเพลงและละคร การแต่งตัว อาหารการกิน ทำให้หลายๆคน ต่างพากันเกาะกระแสเกาหลี จนจะเรียกได้ว่า วัยรุ่นไทยสมัยนี้กลายเป็นวัยรุ่นเกาหลีกันไปหมดแล้ว ไม่เพียงแต่วัยรุ่นเท่านั้น แม้แต่หุ่นยนต์ก็ยังไม่พ้นกระแสเกาหลีเลย เมื่อคนสร้างหุ่นยนต์จับเอาหุ่นยนต์ kondo สามตัวมาโปรแกรมท่าเต้นเพลง Nobody ของวง  Wonder Girls


wonder girls


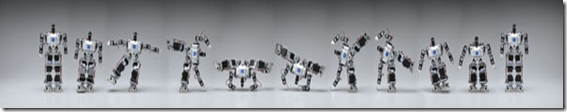
ใน Music VDO เพลง Nobody ของ Wonder Girls ได้นักเต้นจากเจ้าหุ่นยนต์ Kondo ซึ่งเป็นเป็นหุ่นยนต์ที่ประกอบด้วยข้อต่อที่เป็น servo motor ซะส่วนใหญ่ การเคลื่อนไหวของมันจึงสามารถที่จะหมุน จะงอแขนขา หมุนตัวได้อย่างคล่องแคล่วรวดเร็ว


kondo moving


มาชมคลิปวีดีโอกัน ว่าจะเต้นออกมาได้เหมือนขนาดไหน แต่รับรองได้ว่าเพื่อนๆต้องขำแน่นอน โดยเฉพาะเจ้า kondo ตัวกลางมันเต้น B-boy ด้วยนะ แต่เสียดายนะ ไม่ได้มาเต้นครบทั้งห้าตัว ไม่งั้น wonder girls ตกงานแน่ๆ 55555+


อ่านเพิ่มเติม...

Monday, April 27, 2009

จับ Router มาทำหุ่นยนต์สำรวจ

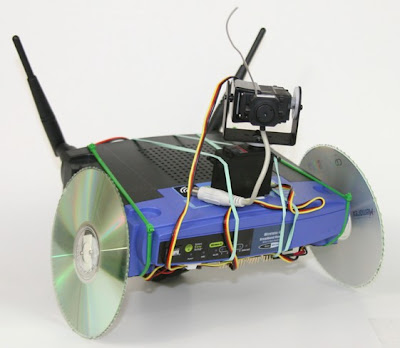
ใช่แล้ว เพื่อนๆฟังไม่ผิดหรอก มีคนเอา wireless router (คือ ครื่องส่งสัญญาน wireless โดยเป็น router ในตัว) มาทำเป็นหุ่นยนต์สำรวจ  อะไรจะขนาดนั้น จินตนาการคนเรา มันไม่สิ้นสุดจริงๆ ใครจะไปรู้ router ที่เราใช้งานเป็นตัวเชื่อม internet จะเอามาติดชุดควบคุมล้อ แล้วติดกล้องให้มัน จากนั้นก็ เขียนโปแกรมติดต่อกับมันเลย ผ่านทาง wireless พร้อมกันนั้น ให้มันส่งสัญญาณภาพกลับมาด้วย  ซึ่งเจ้าหุ่นตัวนี้ ถูกมากๆ เมื่อเทียบกับหุ่นยนต์ที่เราจะซื้อมาทำ (ประมาณไม่เกิน $150) เรามาดูกันว่าเค้าทำกันได้งัย
Routerbot V1

Routerbot v1  น่าตาไม่น่าดูเท่าไหร่ เพราะเป็นตัวทดลอง


ในแบบที่จะแสดงใน VDO นี้ เค้าใช้ router รุ่น WRT54GL ของ Linksys ซึ่งคุณสมบัติเด่นๆของมันที่สามารถนำมาทำหุ่นยนต์สำรวจได้ ก็น่าจะเป็น การรองรับสัญญาณไร้สาย ความเร็วสูง 54 Mbps ( มาตรฐาน IEEE 802.11g คือการใช้คลื่นความถี่วิทยุ 2.4 GHz ซึ่งเป็นคลื่นสาธารณะที่ได้รับอนุญาตให้ใช้งานได้โดยไม่ผิดกฎหมาย ) สามารถเปลี่ยนเสาอากาศแบบภายนอกเพื่อการเชื่อมต่อระยะไกล *สามารถอัพเกรดเฟิร์มแวร์ DD-WRT (DD-WRT คือ เฟริมแวร์หรือ software เล็กๆที่ทำงานอยู่ในอุปกรณ์ฝังตัวเช่น router base on openwrt  เป็น OS Linux แบบฝังตัว ) ได้


นี่คือเจ้าตัว wireless router รุ่น WRT54GL ของ Linksys

       โดยพื้นฐานแล้ว เจ้าหุ่นยนต์ Routerbot V1 นี้เป็นการทำงานร่วมกันของระบบคอมพิวเตอร์ ซึ่งเป็นส่วนควบคุม และกลไกซึ่งทั้งหมดติดอยู่ที่ตัวหุ่นยนต์ โดยระบบคอมพิวเตอร์นั้น เค้าใช้ WRT54GL router ซึ่งฝรั่งเค้ามองว่า เป็นอุปกรณ์ที่หาได้ภายในบ้าน (มันกลายเป็นอุปกรณ์ทั่วไปเหมือนจานกับช้อนไปแล้วเหรอ!!!  แล้วบ้านเราหล่ะ  U_U  ยังตีกันไม่เลิก)  ซึ่งเจ้าตัว router นี้สามารถที่จะโปแกรมได้ โดยตัวมันเองมีระบบปฏิบัติการ Linux (ของฟรี ไม่มีไวรัส มีแต่คนจะ Hack ) ที่เป็นเวอร์ชั่นสำหรับอุปกรณ์ระบบฝังตัว ( Embedded device) ซึ่ง router ตัวนี้ก็อยู่ใน list ของ OpenWrt อยู่แล้ว จึงไม่มีปัญหาเรื่องของการเข้ากันไม่ได้อยู่แล้ว (ลองเช็คดูที่นี้ก็ได้ เอาคำว่า " WRT54G  " ใส่ลงไป ที่นี่ )


      เอาหล่ะมาดูขั้นตอนการทำกันเลย Let's Go  (^_^)/
1. รื้อเจ้าตัว router ก่อนเลย  ต้องดู วีดีโอ จะ ได้เห็นภาพ ไม่งั้นพังแหงๆ
2. ที่ตำแหน่ง pin 10 pin ใน วีดีโอ นั้นเราจะเอามันมาใช้ในการติดต่อเพื่อ config กับคอมพิวเตอร์ผ่าน RS232 พอร์ต
3. หาตัวต่อ RS232 port เข้ากับอบร์ด router หรือจะสร้างเองก็ได้ ตามนี้
4. ถ้าคอมพิวเตอร์ไม่มี serial port (ส่วนใหญ่ จะเป็นพวก notebook) ก็ให้ใช้ USB to Serail Adapter ก็ได้
5. ต่อ pin จาก router บอร์ดในข้อ 1 เข้ากับ RS232 adapter ตามนี้  4->”TX”, 6->”RX”, 10->”-”, 2->”+”. โดยเชื่อมบัดกรีสาย หรือว่าจะใช้สาย jumper ที่เค้าทำสำเร็จรูปแล้วก็ได้ ของ ETT ก็ได้ ถ้าขี้เกียจทำ หรือจะซื้อเฉพาะ connector แล้วมาเข้าสายเองก็ได้ที่ ES
6. ต่อ connector RS232 เข้ากับพอร์ต RS232 ของคอมพิวเตอร์
7. ปิด router ก่อน แล้วไปตั้งค่าโปรแกรม hyperterminal (115200 bps speed, 8 data bits, no parity, 1 stop bit) เสร็จแล้วก็เปิด router ตัวโปแปรแกรม hyperterminal ก็จะสามารถเชื่อมต่อกะตัว router ได้แหละ

      ทีตอนนี้ที่เหลือก็เป็นการ config router แล้วหล่ะ โดยอาศัยความรู้เกี่ยวกับคำสั่ง Linux (ที่มีอยู่ อันน้อยนิด)  ก็น่าจะไปหาดูใน manual มาประกอบด้วยหล่ะกัน

     ที่ผมนำมาให้ดู นี่ก็เป็นแนวคิดเท่านั้น ไม่ได้อธิบายขั้นตอนละเอียดนักหรอก ที่เหลือถ้าใครสนใจ ก็ไปดูที่ เว็บเจ้าของ เลยดีกว่า


ชมวีดีโอสาธิตครับ

How to turn a router into a robot (aka routerbot)


นี่ก็เป็นอีกแบบหนึ่งที่มีคนทำ ค่อยดูดีขึ้นมาหน่อย


Here's another routerbot built on top of an R/C car


ส่วน รายละเอียดที่เหลือ ก็หารับชมได้ใน youtube นั่นแหละ วันนี้ลาไปก่อนครับ รายงานยังไม่ได้พิมพ์เลยมัวแต่มานั่งทำ blog อยู่นี่แหละ T_T


อ่านเพิ่มเติม...

Sunday, March 22, 2009

Solar Powered Bug

      ในตระกูลหุ่นยนต์ที่มีขนาดเล็ก เจ้าหุ่นยนต์ตั๊กแตนนับว่าเป็นหุ่นยนต์ที่มีขนาดเล็กมาก แต่เจ้าหุ่นยนต์ตั๊กแตนตัวนี้มันดันกลัวแสงเสียยิ่งกว่ากลัวผีซะอีก (ตั๊กแตนกลัวผีด้วยเหรอ....ฮา). ก็ตอนที่เรานำมันไปอยู่ในที่มีแสงส่องสว่างไม่ว่าจะเป็นแสงจากโคมไฟ หรือว่าแสงจากดวงอาทิตย์ เจ้าตั๊กแตน ก็จะสั่นเป็นเจ้าเข้า สั่นกระเด้งกระดอนไปมา ไม่ว่าจะเป็นลูกนัยตา หรือ หนวดของมัน จะสั่นแกว่งไปมา ราวกับเต้นเป็นจังหวะแทงโก้เลย


solar_frightened_grasshopper


owi-robotikit-frightened-grasshopper-detail


      เจ้าตั๊กแตนหุ่นยนต์นี้ เหมาะสำหรับจุดประกายความคิดเริ่มต้นให้เด็กเห็นว่า เราสามารถนำพลังงานแสงอาทิตย์มาใช้ได้อย่างไร ถึงแม้ตัวมันจะเล็ก แต่มันก็แจ๋วซะไม่มี. เป็นผลงานประดิษฐ์ที่มีการนำแผงโซล่าเซลล์มาทำให้เกิดความสนุกเพลิดเพลิน และยังส่งเสริมให้เด็กเกิดแนวคิดนักประดิษฐ์ต่อยอดได้เป็นอย่างดี. ด้วยการเปลี่ยนพลังงานแสงจากแผงโซล่าเซลล์ที่ติดอยู่บนหลังของตัวมัน แล้วเปลี่ยนเป็นพลังงานไฟฟ้า เพื่อขับมอเตอร์ไฟฟ้าขนาดเล็กให้หมุนในลักษณะเสียสมดุล เพื่อทำให้เกิดการแกว่งตัว จึงดูเหมือนราวกัยว่าเจ้าตั๊กแตนนี้ เต้นรำไปมา.


รายละเอียด


  • มีขายอยู่ในอเมซอน
  • เป็นของบริษัท : Elenco Electronics, Inc.
  • รุ่น : OWI-MSK670
  • ขนาด : 3.35" h x .94" w x 1.97" l, หนักเพียง 0.10 pounds
  • ทำจากวัสดุที่มีคุณภาพ เพื่อเหมาะเป็นของเล่นของเด็กอายุ 10 ขวบขึ้นไป

นับว่าเป็นของเล่น หรือจะมอบเป็นของขวัญเพื่อส่งเสริมให้เด็กเกิดจินตนาการจัดการเรื่องพลังงานอย่างสูง ตัวนี้ขายอยู่ที่ราคา $11.25 คลิกเลยครับ

ได้รับความนิยม และคำชมของผู้ปกครองค่อนข้างดี


Customer Reviews


Cute Solar Bug
This is a cute novelty item to teach elementary aged children how solar power works. It vibrates in direct sunlight. My granddaughters enjoyed learning how to position it in their hands to get it to vibrate (tickles). They are into bugs, so this was perfect. The grasshopper is fragile. Advanced instruction would be beneficial before children handled it.


What a darling learning tool!
The Fat Brain Toys’ Frightened Grasshopper Solar Powered Bug is such a cute way to teach solar power lessons. Tiny and delicate, this tool should be assembled by an adult. But once assembled it provides an intriguing learning tool for a child or young adult.


Little gifts
I bought this for an uncle at Christmas. It was a hit. It doesn’t do much besides ’quiver’, but it is fun to watch. The assembly wasn’t too hard, but there are small peices. And if you have a dog, be careful. One chomp and it is gone.


ชมวีดีโอสาธิตการเต้นประกอบเสียงเพลงของเจ้าหุ่นยนต์ตั๊กแตน


ก็เป็นอีกหนึ่งผลงานที่มาจากการนำ Solar Cell มาทำเป็นของเล่น นอกจากที่เราจะมองว่า Solar Cell ไว้สำหรับงานอุตสาหกรรม นับว่าผลงานชิ้นนี้ทำออกมาได้ดีครับ ด้วยการเลือกขนาดของมอเตอร์ที่กินกำลังไฟต่ำ เพียงแค่แรงดันไฟฟ้าจำนวนไม่มาก เมื่อมาหมุนมอตอร์ที่มีลักษณะที่หมุนไม่สมดุล ก็ทำให้เจ้าตั๊กแตนสามารถเต้น กระโดดไปมาได้ สำหรับวันนี้ขอพักไว้แค่นี้ก่อนแล้วกัน แล้วพบกันใหม่ครับ


อ่านเพิ่มเติม...

Saturday, March 21, 2009

หุ่นยนต์อัจฉริยะรุ่นล่าสุดของเลโก้

LEGO Mindstorms NXT ของเล่นเด็กจาก LEGO
       แทบไม่อยากจะคิด ว่าถ้าเด็กรุ่นนี้เค้าเล่นตุ๊กตา หุ่นยนต์ LEGO Mindstorms NXT หุ่นยนต์อัจฉริยะรุ่นล่าสุดของเลโก้ แล้วเด็กเหล่านี้โตขึ้นเป็นผู้ใหญ่ในวันข้างหน้าที่เป็นแรงงานของชาติ เป็นทรัพยากรสำคัญที่พัฒนาประเทศชาติ ประเทศไทยของเราจะเป็นอย่างไรบ้างหนอ เราจะเป็นชาติมหาอำนาจไหม? คนไทยจะเป็นชาติแรกไหมที่สามารถผลิตหุ่นยนต์แรงงานที่ทำงานแทนคน แล้วสามารถผลิตเป็นอุตสาหกรรมหลัก เหมือนกับที่เราเป็นฐานการผลิตรถยนต์ไหม? หรือทั้งหมดนี่จะเป็นเพียงแค่ความฝัน เด็กวันนี้ เป็นคำตอบของวันข้างหน้า คุณ!! คือผู้ชี้ทางเดินให้เด็กเหล่านั้น ส่วนเค้าจะเดินไปได้ไกลขนาดไหน มันก็สุดแท้แล้วแต่

      บ่นมาซะยาว จริงๆแล้ว วันนี้จะเขียน review เจ้าหุ่นยนต์ของบริษัทเลโก้ ซักหน่อย ก็มาเข้าเรื่องกันเลย เรามักจะคุ้นเคยกับของเล่นเลโก้ที่เป็นตัวต่อ พลาสติก ที่นำมาต่อๆ กันเป็นเมือง เป็นโครงสร้าง หรือเป็นอะไรก็แล้วแต่จินตนาการ แต่ในปัจจุบัน เลโก้ไม่เพียงแต่ทำตัวต่อพลาสติกธรรมดาๆ เท่านั้น เลโก้ยังได้พัฒนาหุ่นเยนต์ที่เป็นของเล่นเด็กขึ้นมา


เจ้าหุ่นยนต์ตัวนี้ ชื่อ Alpha Rex เป็นหุ่นยนต์ชนิด Humanoid (หมายถึงหุ่นยนต์ที่มีท่าทางคล้ายมนุษย์) เจ้าตัวนี้ทำอะไรได้บ้าง มาว่ากันเลย
เจ้า Alpha Rex ตัวนี้สามารถทำหน้าที่ได้เหมือนกับหุ่นยนต์ในปัจจุบันเท่าที่จะทำได้ สามารถเดินได้สองขาเหมือนกับคน โดยอาศัยมอเตอร์เซอร์โวมอเตอร์ที่อยู่ที่ขาของมันเป็นตัวขับเคลื่อนกำลัง แล้วด้วย Ultrasonic Sensor จึงทำให้เจ้า Alpha Rex สามารถที่จะ(เสมือน)มองเห็นคุณได้ และทำให้มันเคลื่อนที่ไปยังตำแหน่งต่างที่คุณต้องการได้อย่างแม่นยำ ด้วยเซนเซอร์ที่ติดอยู่ตามตัวของเจ้า Alpha Rex จึงทำให้

มันมองเห็นได้ (เพราะ Ultrasonic Sensor )
มันได้ยิน (เพราะ Sound Sensor)
มันเดินได้ (เพราะ Servo Motors 2 ตัว)
มันพูดได้ (เพราะลำโพง และโปรแกรมสร้างเสียง NXT )
มันรู้สึกได้ (เพราะ Touch Sensors และ Light Sensors )

ด้วยโปรเซสเซอร์ 32 บิต และยังสามารถติดต่อผ่านบลูธูทได้อีกด้วย
คุณลักษณะที่สำคัญ

  • ทำงานที่ระดับ 32 บิต มีจอ LCD ขนาดใหญ่อยู่ตรงกลาง สามารถติดต่อผ่าน USB 2.0 ได้ และยังสามารถติดต่อกับอุปกรณ์รอบๆได้โดยผ่านการติดต่อไร้สายประเภท Bluetooth
  • ประกอบด้วย touch and light sensors, new sound sensor and ultrasonic sensor
  • ส่วนของโปรแกรมใช้งานง่าย โดยทำการลากวาง ลากวาง ก็สามารถโปรแกรมได้แล้ว
  • มีมอเตอร์ 3 ตัว เพื่อการทำงานที่ราบเรียบ และสามารถทำงานได้น่าเชื่อถือ

ภายในกล่องบบรจุด้วย

  • ชิ้นส่วน 577 ชิ้น
  • คู่มือแบบรวบรัด ที่สามารถให้คุณสร้างหุ่นยนต์ให้พร้อมทำงานได้ภายใน 30 นาที (ไม่เชื่อก็ลองดู)
  • หน้าปัดทดสอบ

       ด้วยส่วนประกอบที่พร้อมและ sensors ที่เหมาะและจำเป็นสำหรับขั้นพื้นฐานของหุ่นยนต์ เจ้า Alpha Rex จึงเป็นของเล่นที่พัฒนานำไปสู่การเรียนรู้และการใช้เทคโนโลยีในการใช้งานหุ่นยนต์ และเรียนรู้การเขียนโปรแกรมควบคุมหุ่นยนต์ LEO Mindstorms จึงเหมาะสำหรับเด็กอายุ 12 ปีขึ้นไป ที่ต้องการเรียนรู้วิธีคิดและการแก้ปัญหาในด้าน อิเลกโทรนิกส์ คอมพิวเตอร์ คณิตศาสตร์

      สนใจสั่งซื้อเพื่อเป็นการพัฒนาความรู้ และปูพื้นฐานบุตรหลานของท่าน อย่ารอช้าคลิกเลยครับ ตอนนี้ราคาอยู่ที่ประมาณ Price: $238.55 & eligible for FREE Super Saver Shipping on orders over $25.


     อันที่จริงยังยังหุ่นยนต์อีกหลายแบบของ LEGO ที่ยังไม่ได้พูดถึง ไม่ว่าจะเป็นเจ้า Spike หุ่นยนต์แมลงป่อง หรือเจ้า TriBot หุ่นยนต์ที่เหมือนรถยนต์ หรือเจ้า RoboArm T-56 ที่เป็นหุ่นยนต์มือจับ เหล่านี้ ก็ล้วนมาจากพื้นฐานเดียวกันทั้งสิ้น


link ที่เกี่ยวข้อง

รีวิวภายในกล่อง http://www.vmodtech.com/modules.php?name=Content&pa=showpage&pid=443

http://www.youtube.com/watch?v=4ZINIRD1Odw
ประกอบตามที่ เลโก้ออกแบบมาให้ครับ

http://www.youtube.com/watch?v=7pIS69teEvw
ใช้ iPhone บังคับหุ่น โดยหลักการคือให้หุ่นวัดค่าแสง แล้วทำตามโปรแกรมที่กำหนดครับ

http://www.youtube.com/watch?v=wEsIabmcs8I
ใช้เป็น BLUETOOTH PRINTERก็ได้ อิอิ

http://www.youtube.com/watch?v=N8Uflr-UcS8
ใช้มือถือบังคับก็ได้

http://www.youtube.com/watch?v=7wkT2xJd-YE
ใช้เป็นเครื่องแยกสีเลโก้

http://www.youtube.com/watch?v=KUvind4t7Pk
เอาไว้เล่นเกมส์แทนก็ได้ครับ wii โบลลิ่ง ได้ Perfect เลย สไตร์คทุกดอก อิอิ

http://www.youtube.com/watch?v=0eSXPCQUrds
เอามาเล่นเกม มาริโอ้

http://www.youtube.com/watch?v=C-buTG9myBY
แบบยากขึ้นมาหน่อย หาโปรแกรมมาช่วยก็สามารถใช้ wiimote มาบังคับได้

ขอจบเพียงเท่านี้หล่ะกัน เหนื่อยแหละ สวัสดีครับ


อ่านเพิ่มเติม...
 

แจกฟรี พื้นที่ฝากไฟล์ 15 GB

ติดตามข่าวสารผ่าน Twitter

Blog อื่นๆของฉัน

ผู้ติดตาม Blog นี้

เว็บเพื่อนบ้าน